全文 2 节:先讲水翼船翼面检修:螺栓紧固工艺与标准,然后是导航传感器数据检查:精度校准与信号验证。
水翼船翼面检修:螺栓紧固工艺与标准
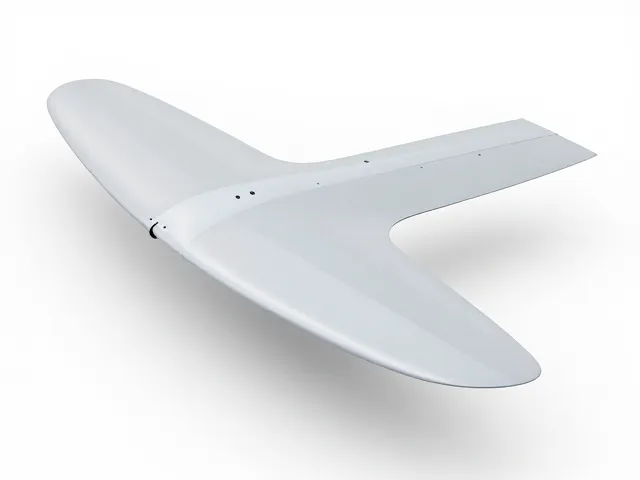
水翼船的高速航行性能高度依赖翼面结构的完整性,螺栓连接作为翼面组件固定的核心方式,其紧固质量直接关乎航行安全。检修过程中需严格依据船舶制造商提供的技术手册,确认不同型号螺栓的扭矩标准。常见的航空级高强度螺栓通常采用液压扭矩扳手进行施加,以确保预紧力的均匀性与准确性。操作前必须清理螺纹部位的油污、锈蚀及旧密封胶残留,避免杂质影响扭矩系数,导致实际预紧力偏离设计值。
紧固作业需遵循特定的对角线顺序,通常采用十字交叉或螺旋递增的方式逐步施加扭矩。这一流程旨在防止翼面蒙皮因局部应力集中而产生变形或微裂纹。对于关键受力部位,建议在初次紧固后静置一段时间,待结构应力释放后再次进行复紧。同时,需检查螺栓头部与垫片接触面是否平整,确保无倾斜受力现象。若发现螺纹滑丝、伸长率超标或表面存在疲劳裂纹的紧固件,必须立即更换,严禁强行重复使用,以消除潜在的结构失效风险。
导航传感器数据检查:精度校准与信号验证
水翼船在跨航状态下的姿态控制依赖于高精度的导航传感器网络,包括惯性测量单元(IMU)、全球导航卫星系统(GNSS)接收机以及深度传感器。检修时需重点检查各传感器安装基座的紧固状态,任何微小的松动都可能导致数据漂移。开机自检阶段,需核对传感器输出的初始零位数据是否在允许误差范围内,例如IMU的零偏稳定性通常要求控制在极低量级,偏差过大则需执行现场校准程序。
数据采集与验证环节需对比多源信息的一致性。将GNSS提供的绝对位置信息与IMU推算的位置信息进行比对,分析两者在静态及低速机动状态下的误差分布。同时,验证深度传感器读数与水翼浸没深度的物理对应关系,确保在升降过程中数据曲线平滑且无跳变。对于存在干扰的频段,需检查屏蔽线缆的接地状况及接头密封性,排除电磁干扰对信号质量的负面影响。若发现数据异常,应逐段排查线路连接及传感器内部参数设置,直至输出数据符合航行控制系统的输入要求。